


以下文章来源于 中国舞台美术协会 公众号
最近看到一句关于机器人跳舞的评论:“到底是谁在喜欢看机器人跳舞?”
说实话,我第一次看到这句话时,是有些共鸣的。
这些年,“科技+舞蹈”越来越频繁地出现在舞台上。从人工智能、动作捕捉、虚拟现实,到如今越来越吸引注意力的人形机器人,技术似乎正在以一种前所未有的速度进入舞蹈。
但真正让我停下来的,并不是机器人跳舞到底“好不好看”。
而是另一个问题:当机器人真正进入舞台以后,我们究竟是在观看舞蹈,还是在观看技术?
这个问题正在变得越来越现实。
2026年第十四届“桃李杯”全国青少年舞蹈教育教学成果展示活动,专门设置了“舞蹈影像与科技创新展示”特别邀请单元。人工智能、动作捕捉、VR、AR、XR、智能机器人、全息投影等技术均被纳入其中。值得注意的是,官方方案一方面鼓励科技创新,另一方面又特别强调:作品应“立足舞蹈本体”,科技应用应“与舞蹈内容高度融合”。[1]这两句话其实很重要。
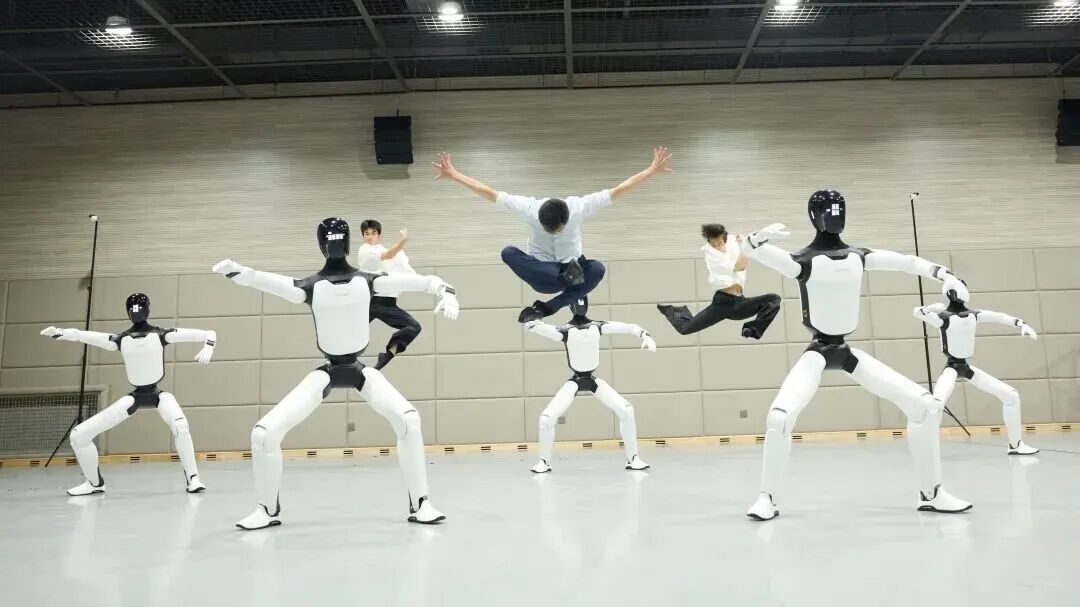
▲人机共舞《高手下山》 图片来源:第十四届“桃李杯”宣传组
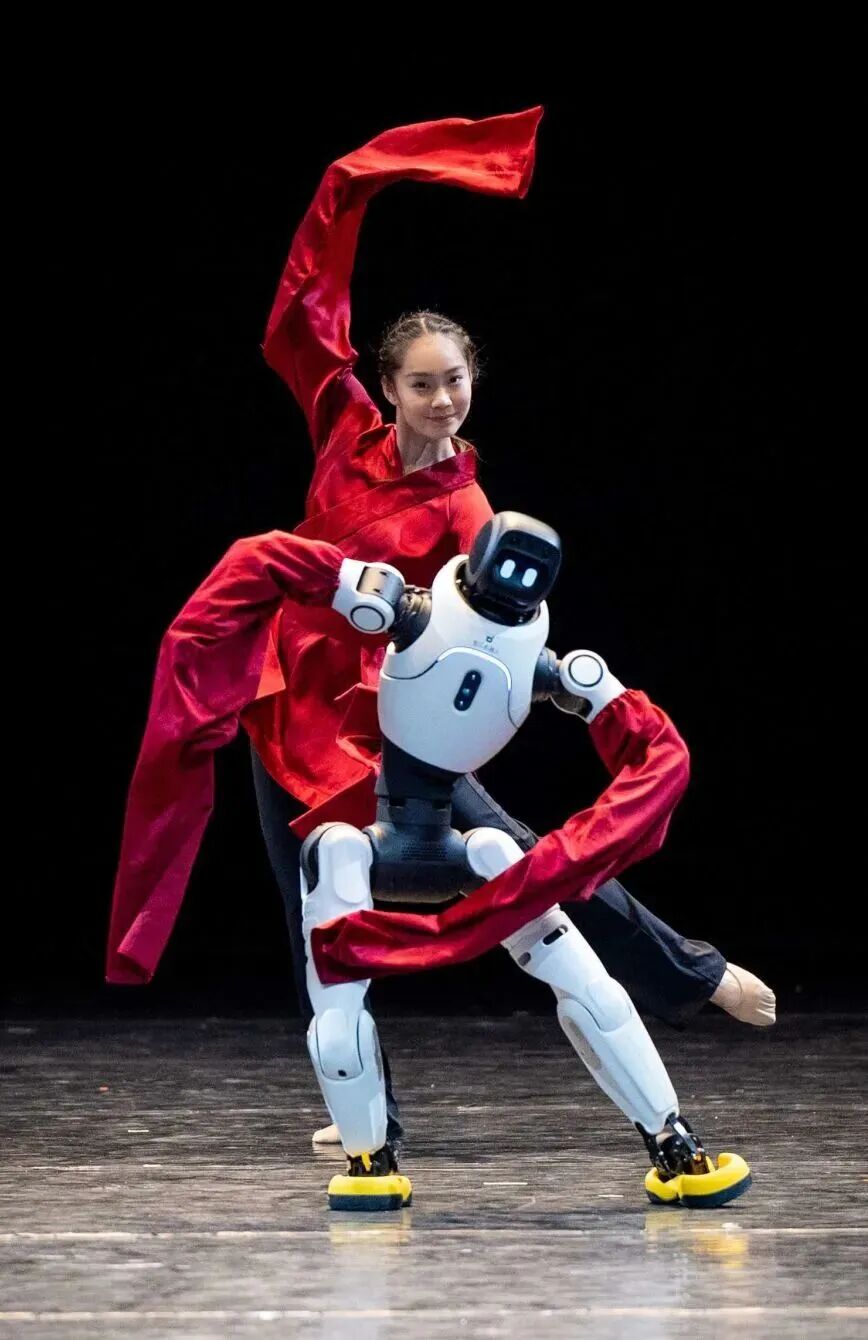
▲人机共舞《舞俑千年》 图片来源:第十四届“桃李杯”宣传组
它意味着问题从来不是“舞蹈要不要拥抱科技”。真正的问题应该是:科技进入以后,舞蹈究竟发生了什么?
机器人能够踩准节奏、完成动作、模仿人的舞姿,甚至与真人同台共舞,并不必然意味着一种新的舞蹈已经产生。
我真正警惕的是另一件事:我们会不会正在把“技术的出现”,误认为“艺术创新已经发生”?
一
机器人会跳舞,
不等于舞蹈因此发生了创新
机器人跳舞最容易制造一种非常直接的观看惊奇。
当一个原本属于实验室、工业生产线或者科技展会的机器开始转身、下蹲、抬腿、卡点,甚至完成越来越复杂的动作时,我们很难不感叹:机器人居然已经能做到这样了。
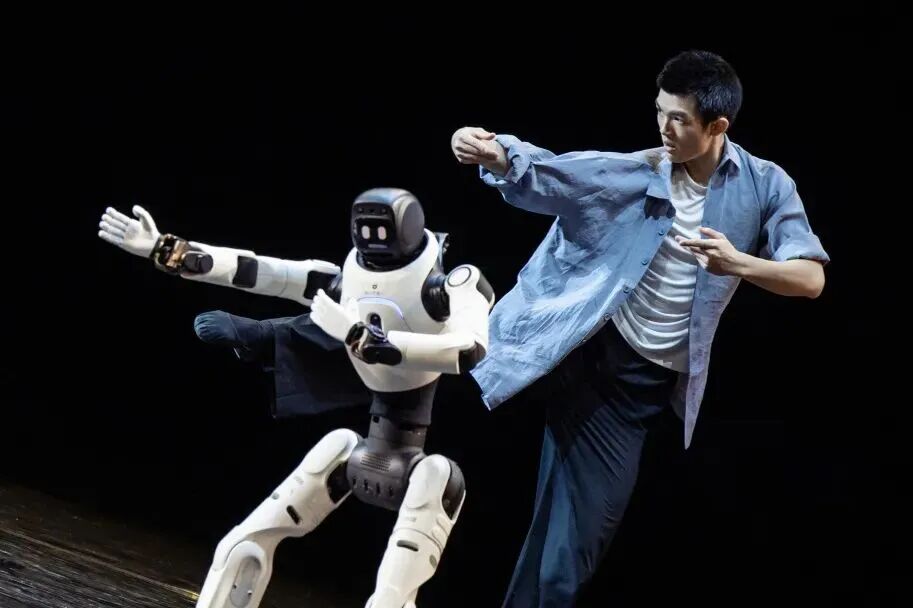
▲人机共舞《形神之间》 图片来源:第十四届“桃李杯”宣传组
但仔细想想,这种惊讶首先来自什么?很大程度上,它来自对技术能力突破的惊讶。
“机器人居然已经会跳舞了”,和“这个舞蹈作品为什么必须使用机器人”,其实是两个不同的问题。前者关乎技术。后者才真正进入艺术。
如果一件作品最重要的观看价值始终停留在“机器人竟然能够完成这些动作”,那么真正被凸显出来的,首先可能是算法、运动控制和机械工程的进步,而不必然是舞蹈语言自身的发展。
这当然不是说技术突破没有价值。
只是,工程意义上的突破,并不会自动转化为艺术意义上的创新。
这也是今天谈论“舞蹈+科技”时很容易混淆的一组关系:媒介的新,不等于语言的新;技术的复杂,不等于表达的深刻;机器第一次完成某种动作,也不意味着舞蹈因此第一次发现了某种可能。
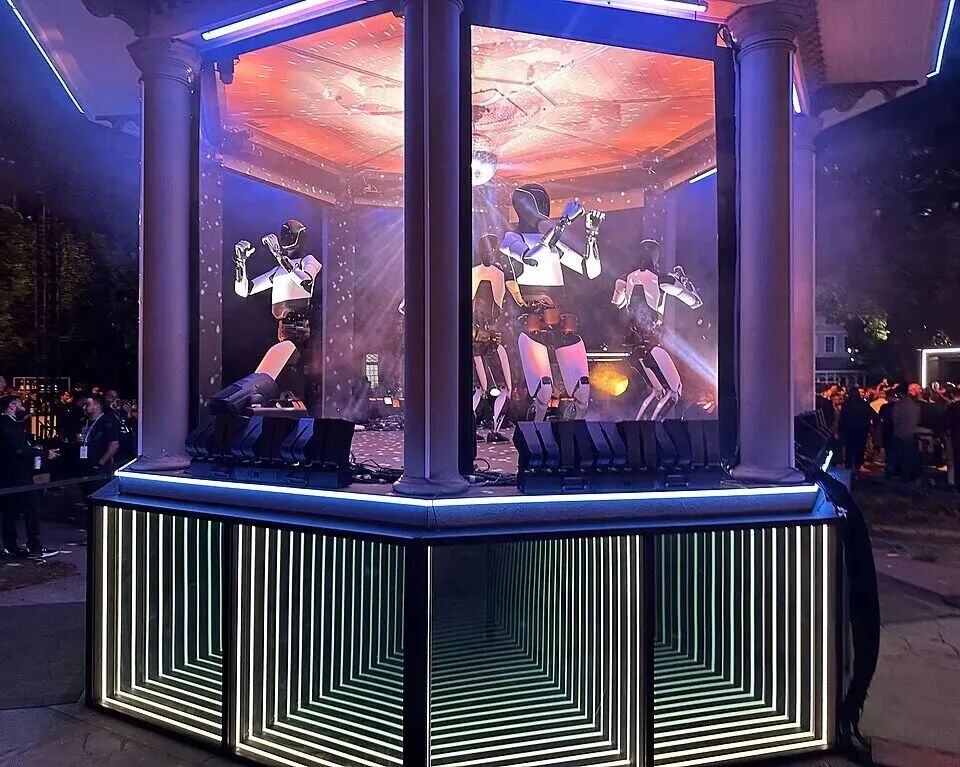
▲人形机器人舞蹈展示,2024年10月10日。摄影/Steve Jurvetson 图片来源:Wikimedia Commons,CC BY 2.0
一项技术真正进入艺术,不只是因为它“出现在作品里”,更重要的是,它有没有改变作品的生成方式。
所以,我越来越愿意用一个很简单的问题去检验所谓的“科技融合”:如果把机器人拿走,这个作品会发生什么?
如果将机器人替换成真人以后,作品原本的动作逻辑、身体关系与主题表达几乎没有发生变化,那么机器人更多承担的,也许仍是一种视觉奇观或技术展示功能。
但如果机器人一旦退出,作品建立起来的动作结构、身体关系乃至意义也随之改变,那么技术才真正进入了舞蹈内部。
这里涉及科技介入舞蹈的第一个问题:它是否具有不可替代性。
技术并不是因为“先进”而天然获得艺术意义,而是因为它在作品中承担了其他媒介无法轻易替代的功能。
二
机器人真正有意思的地方,
也许恰恰是它“不像人”
2013年,西班牙编舞家布兰卡·李(Blanca Li)创作了《Robot!》。作品中,NAO小型人形机器人会独立完成舞蹈段落,也会与真人舞者形成双人互动。在某些段落中,舞台上甚至没有真人,但机器人的运动依然被组织成完整的编舞。[2]
这当然是在展示机器人“会动”。
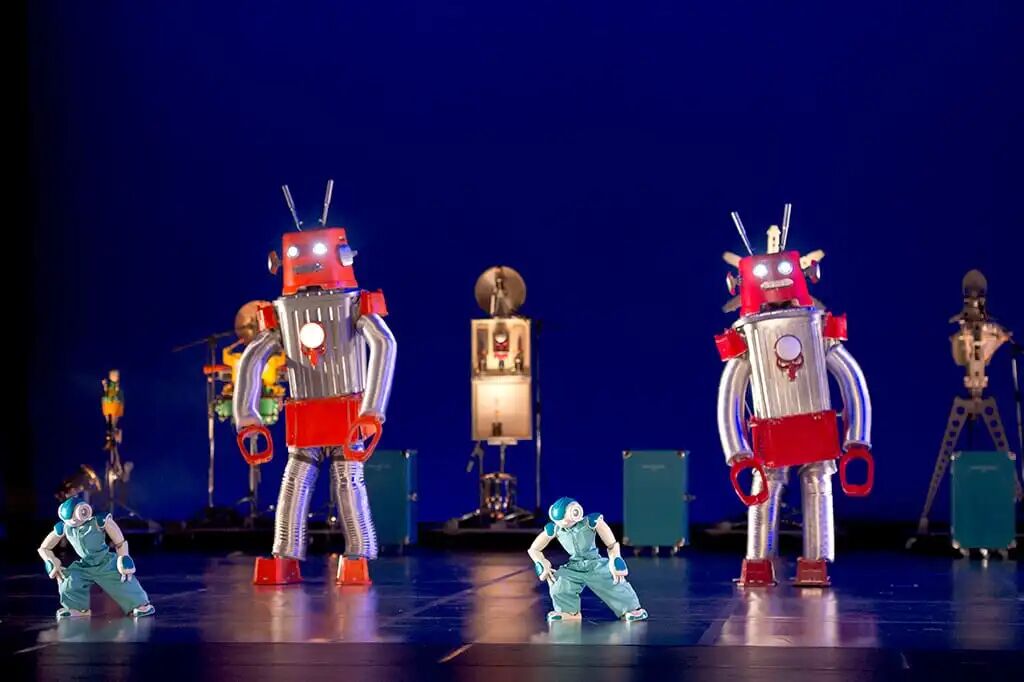
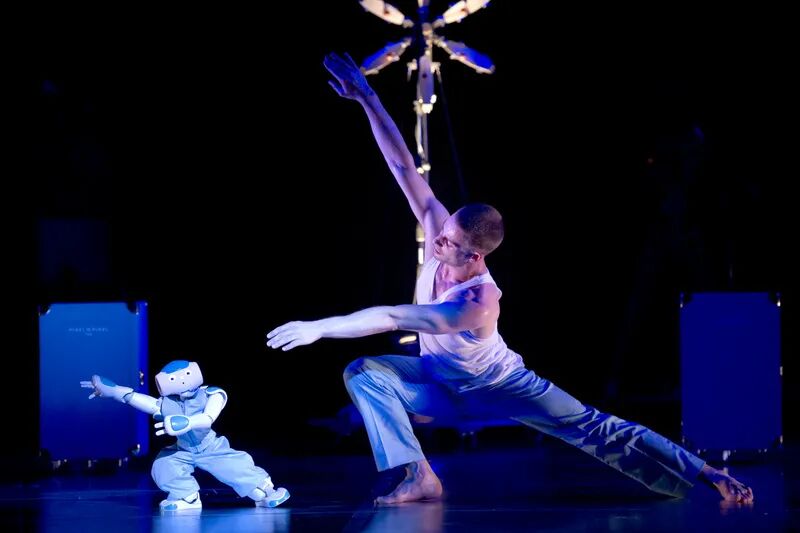
▲布兰卡·李作品《Robot!》(2017)。摄影/Laurent Philippe
但《Robot!》真正有意思的地方,并不只在于机器能不能把人的动作做出来。
当一个没有生命经验的机械身体开始与人建立关系,我们会不自觉地用人的经验去理解它。
明明知道它不是人,却还是会把某些情感、性格乃至意图投射到它身上。
于是机器人开始从一个“动作执行工具”,变成一个问题:当机器越来越接近人的行动方式时,我们究竟依据什么区分人与非人?
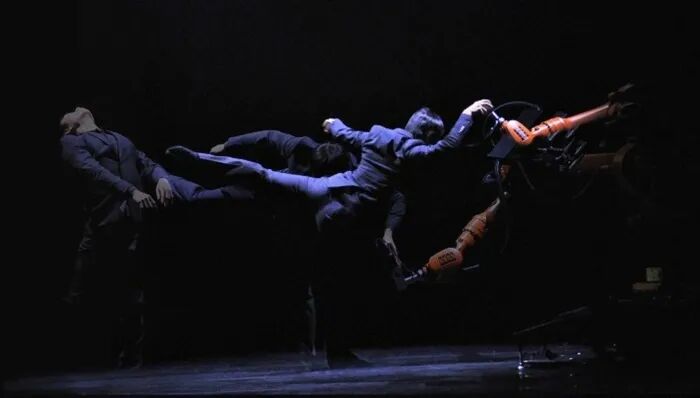
▲《黄翊与库卡》剧照。摄影/胡福财 图片来源:黄翊工作室
到了黄翊的《黄翊与库卡》,这种关系又走向了另一个方向。
KUKA并不是一个拟人化机器人。它没有面孔,没有完整的四肢,也并不试图伪装成一个“人”。它原本只是一台工业机械臂。
恰恰因为它足够不像人,机器身体与人的身体之间的差异反而变得异常清晰。
机器的运动精准、稳定、可计算;人的身体则有重量、有呼吸、有迟疑,也存在柔软、失衡与不确定。
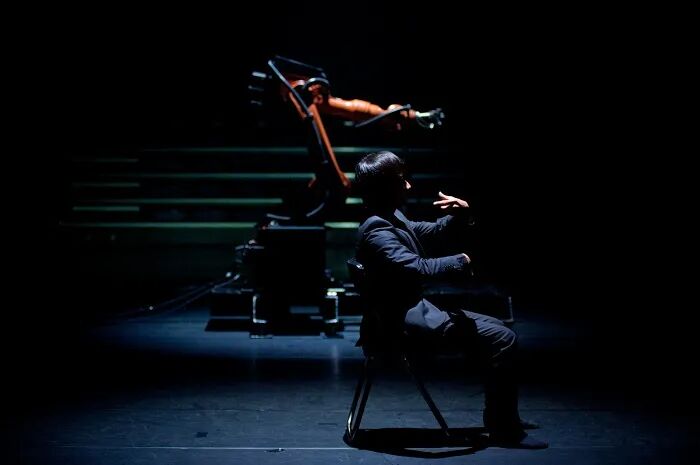
▲《黄翊与库卡》剧照。摄影/颜翠萱 图片来源:黄翊工作室
黄翊亲自参与KUKA的程序设计,据其团队介绍,仅一分钟的机器人编舞就需要十至二十小时的程序工作;与此同时,这部作品又与黄翊自身的童年孤独、自我怀疑与自我认识联系在一起。[3]
于是机器在这里并没有简单取代另一个舞者。
相反,它成为了一种与人的身体彼此映照的“异质身体”。
机器的精准,使人的不精准变得可见;机器的恒定,使人的脆弱变得可感。
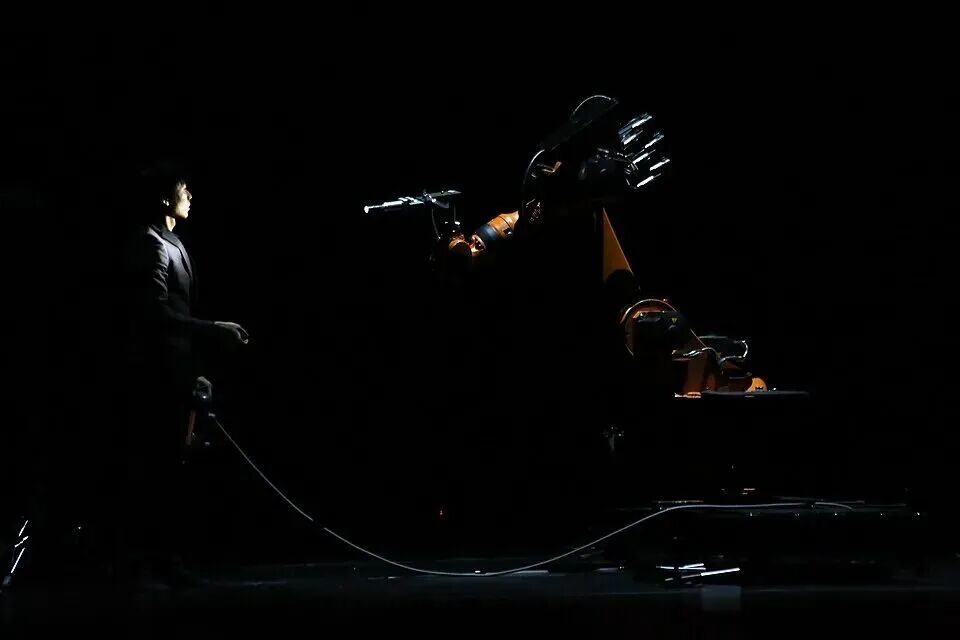
▲黄翊与KUKA机器人共同表演,Prix Ars Electronica,奥地利林茨,2013年9月6日。摄影/Manfred Werner(Tsui) 图片来源:Wikimedia Commons,CC BY-SA 3.0
这也是我觉得《黄翊与库卡》比单纯让机器人模仿人跳舞更有意思的地方。
机器不必努力证明自己有多像人。它完全可以因为“不是人”,而产生艺术意义。
近年来机器人与舞蹈领域的研究也已经开始反思这种长期存在的“拟人化”倾向。
2024年发表在《TDR》上的一项研究就提出,机器人运动的想象未必应该始终以接近人的身体为目标。舞蹈恰恰可能帮助人机交互研究跳出拟人化与效率逻辑,重新想象机器可以怎样运动。[4]
这个转向很值得注意。
如果机器人最终只是把人的舞蹈复制得越来越准确,那么它依然是在既有舞蹈语言内部工作。
真正更值得期待的问题是:机器人能不能生成一种只有这种身体才能产生的运动?
当机器自身的关节结构、速度、轨迹、精度甚至运动限制开始反过来影响动作的产生时,科技才不再只是舞蹈的执行者,而可能开始成为舞蹈语言新的生成条件。
这就是第二个问题:技术是否具有生成性。
三
当舞蹈开始适应机器,
创作逻辑也在发生变化
这个问题放回当下我国的人机共舞实践,会更加具体。
2025年世界人形机器人运动会上,北京舞蹈学院与科技企业合作,将经典舞蹈《秦俑魂》重新编排为9台机器人与1名真人舞者共同完成的群舞。
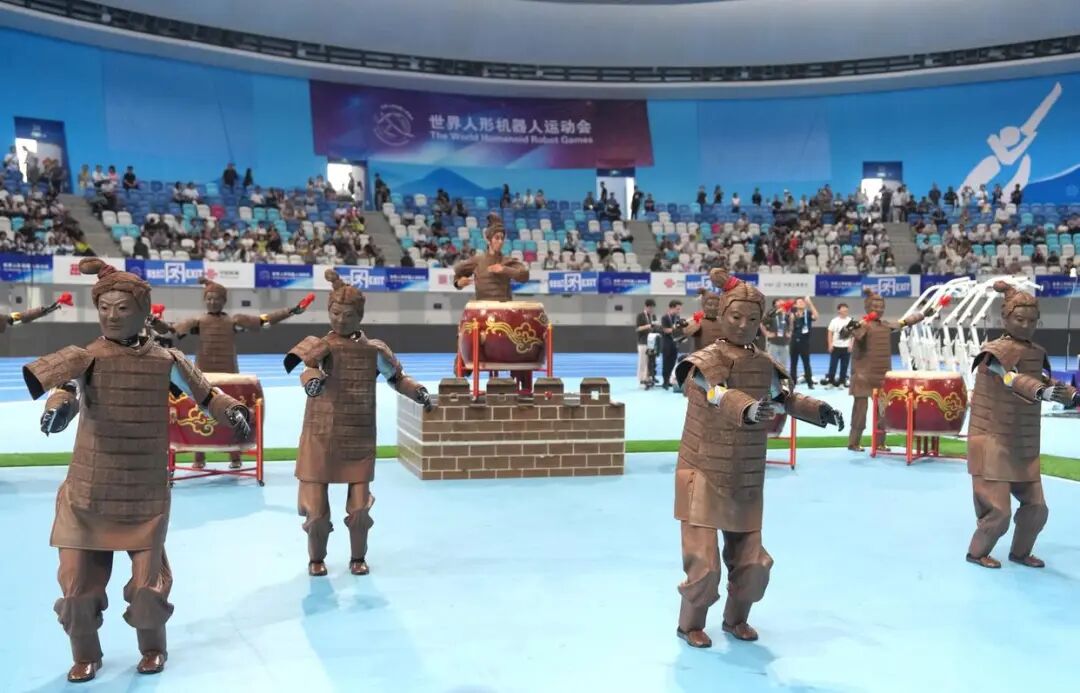
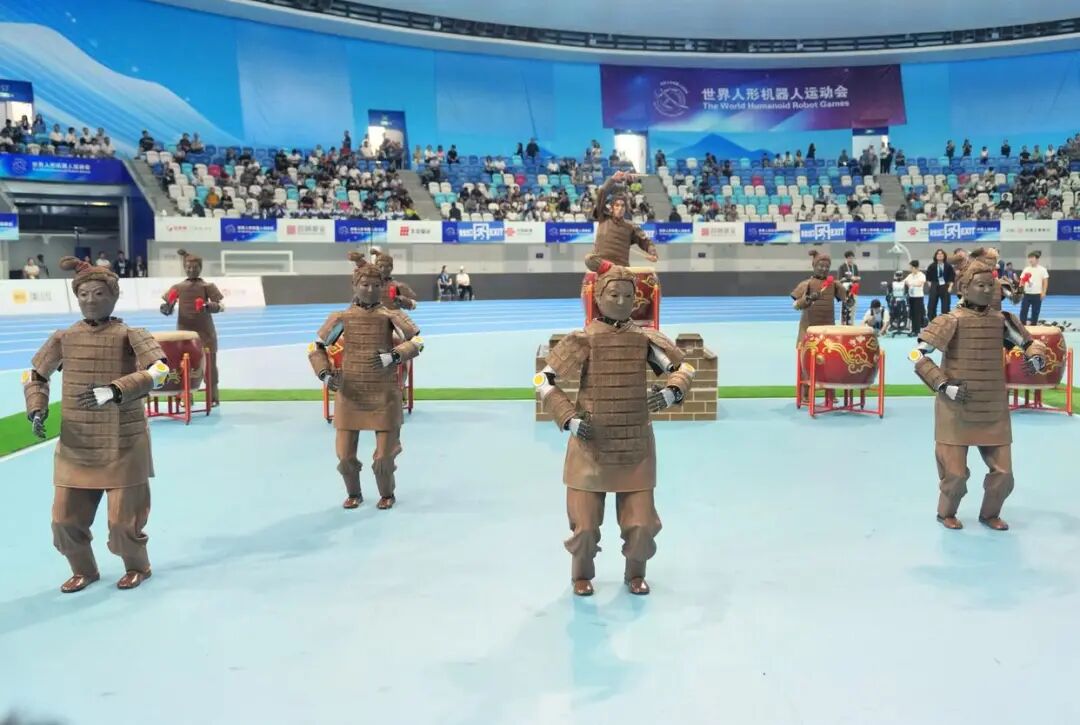
▲2025世界人形机器人运动会,《秦俑魂》表演赛比赛现场。摄影/和冠欣 图片来源:北京日报客户端
相关创作介绍中有一个细节很值得注意。
团队之所以选择《秦俑魂》,其中一个考虑就是原作本身具有鲜明的力量感和顿挫感,一些动作特征与现阶段机器人的运动方式存在较高适配度。同时,由于机器人无法完全复刻真人舞者的动作幅度与速度,团队也需要根据机器人的实际能力重新调整动作。[5]
这里并不是要评价这种选择“好”或者“不好”。
任何舞蹈创作都必须面对具体的身体条件。芭蕾建立在特定训练身体之上,中国古典舞有自身的身体技术;不同年龄、能力和身体结构,同样会不断改变编舞的可能。
那么,机器人当然也可以被理解成一种新的“身体条件”。
真正让我感兴趣的是:当机器的身体边界越来越具体地进入编舞以后,我们会形成什么样的创作逻辑?
大体上可能存在两种路径。一种是先有既定舞蹈,再根据机器人能够完成什么,对原有动作进行删减、转换和适配。另一种则从机器独特的身体结构、速度、关节限制、运动精度以及它与人的差异出发,重新寻找一种过去并不存在的动作关系。
前一种解决的是:怎样让机器进入已经存在的舞蹈。后一种则进一步追问:机器的出现,能不能产生以前不存在的舞蹈?
两种方式都可以构成创作,它们也并非截然对立。
但如果讨论“科技赋能舞蹈”,我认为后一个问题显然更值得期待。
因为所谓赋能,不应该只是让新技术完成过去由人完成的功能。
它更应该意味着:科技能不能拓展舞蹈原有的身体边界、时间结构、空间关系和动作想象。
如果技术只是不断适应已有的舞蹈,它主要还是工具。
而当技术开始参与改变“什么可以成为舞蹈”时,它才真正开始获得媒介意义。
四
判断“舞蹈+科技”,
或许需要三个尺度
所以,如果一定要为今天越来越多的“舞蹈+科技”寻找一个暂时性的观察框架,我更愿意从三个方面去理解它:不可替代性、生成性与关系性。
所谓不可替代性,是追问为什么这个作品必须使用这种技术。
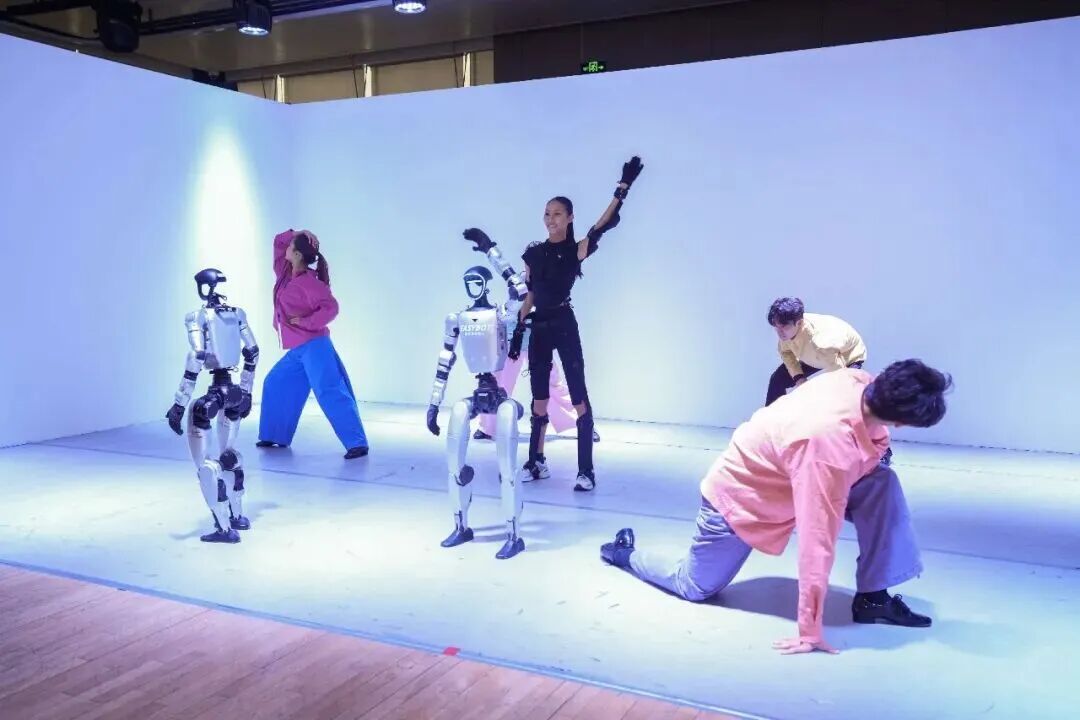
▲人机共舞《壳内》 图片来源:第十四届“桃李杯”宣传组
如果机器人、AI或动作捕捉被替换以后,作品的核心结构与意义几乎没有变化,那么科技很可能仍然停留在作品表层。
所谓生成性,是判断技术有没有真正参与动作和编舞结构的产生。
如果机器人只是执行编导已经设计好的人的动作,那么舞蹈语言依然主要来自既有经验;但如果机器自身的运动方式、算法、结构限制以及与人的互动反过来促成新的动作、节奏和编舞方法,那么科技才真正进入创作过程。
而第三个尺度——关系性——可能更加重要。
机器人进入舞台以后,有没有重新组织人与身体、人与机器乃至观众与舞台之间的关系?
Catie Cuan在讨论自己与机器人共同编舞和表演的实践时,就将注意力放在人机共舞中的“能动性”和“生成过程”上。[7]
Orgs与Cross也指出,社会机器人并非仅仅“描绘”社会互动,而是在实际“执行”互动;运动学特征与表达性本身,就会影响人对机器人行动和舞蹈的审美判断。[6]
这提醒我们:真正值得讨论的,也许并不是机器完成了多少高难度动作,而是一个非人的行动主体进入以后,舞台关系有没有因此改变。
谁在控制谁?谁在回应谁?谁在学习谁?
人与机器共同完成动作时,过去关于配合、节奏、身体边界乃至“舞伴”的理解,是否也随之发生变化?
到了这一层,科技才真正从舞台的表面进入舞蹈内部。
所以,“不可替代性——生成性——关系性”当然不是某种最终标准。
它更像是我面对今天“舞蹈+科技”现象时,暂时形成的一种观察方法。
至少它可以帮助我们摆脱一种过于简单的判断:舞台上出现了机器人,并不意味着舞蹈已经完成了创新。
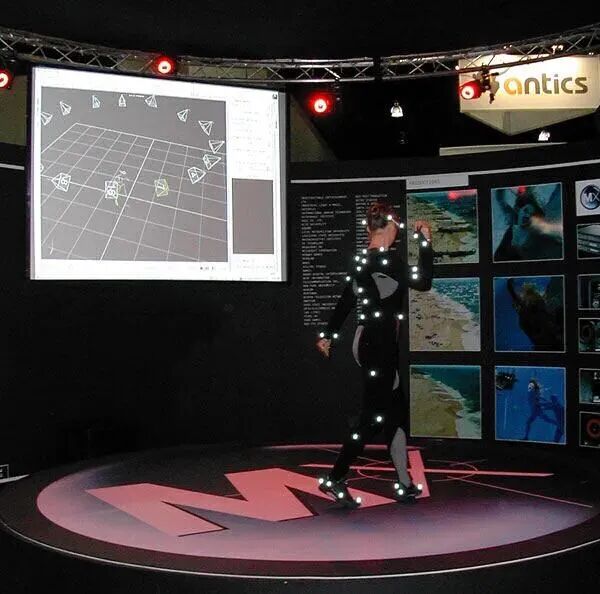
▲动作捕捉系统中的身体运动。摄影/T-tus 图片来源:Wikimedia Commons,CC BY-SA 3.0
五
当动作可以被复制以后,
我们反而需要重新理解“身体”
机器人真正带给舞蹈的问题,其实还没有结束。
再往前一步,它甚至会迫使我们重新回答一个最基础的问题:舞蹈为什么是一门身体艺术?
如果舞蹈只是动作、节奏、路线以及身体在空间中的组织,那么随着运动控制、人工智能和具身智能继续发展,机器人当然可以拥有越来越复杂的舞蹈能力。
甚至在某些指标上,它们可能比人更加稳定、精确。
所以,简单地说“机器人没有生命,因此不能跳舞”,并不足以解决问题。
这种判断甚至很容易再次把人的身体放在一切运动的中心。
机器人进入舞蹈真正有意思的地方,恰恰在于它打破了这个过去似乎无需解释的前提:当非生命身体同样能够完成具有节奏、动力与空间组织的运动以后,我们究竟怎样理解舞蹈中的“身体性”?
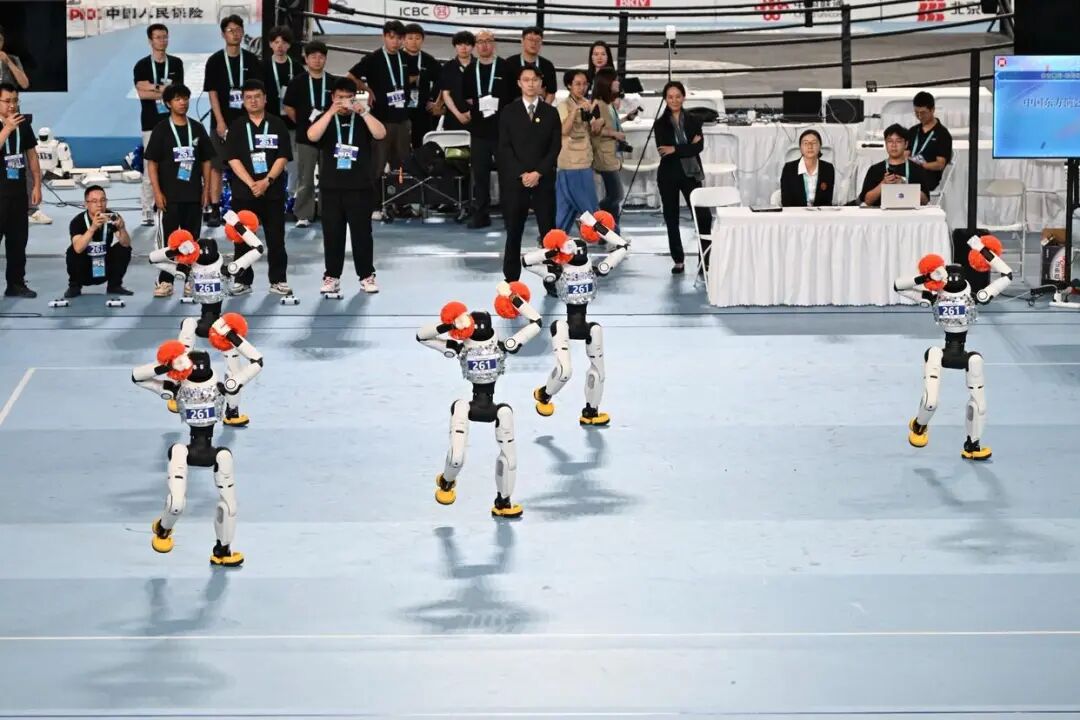
▲2026世界人形机器人运动会上,中国东方演艺集团数智舞团表演原创舞蹈《舞动东方》。图片来源:北京日报客户端
人的运动从来不只是动作结果。
重量、平衡、疼痛、疲惫、知觉、记忆、训练经验乃至文化习惯,都在参与动作的形成。
同样一个抬手,在不同身体上从来不是完全相同的动作。因为动作并不是一个脱离身体而独立存在的标准答案。
身体不仅执行动作,也参与意义的生成。但这并不意味着讨论必须停在“人的身体比机器高级”。
相反,机器人恰恰迫使我们继续追问:如果未来的机器也逐渐拥有感知、学习、反馈甚至更加复杂的自主行动能力,那么我们今天所理解的“身体性”,边界究竟在哪里?
于是机器人反而像一面镜子。
当一个非人的行动主体开始跳舞,那些过去被我们视为理所当然的东西突然重新变得可见:为什么重量重要?为什么呼吸重要?为什么失衡重要?为什么身体之间的感知重要?为什么动作不仅仅是动作?
从这个意义上说,机器人真正带给舞蹈的,未必只是一个新的“舞者”。
它也可能带来一次重新理解舞蹈的机会。
六
结语:
我期待的,
不是机器人越来越会跳舞
所以,再回到最开始那句话:“到底是谁在喜欢看机器人跳舞?”
现在看来,ta或许问错了问题。
真正值得追问的,并不是我们应不应该喜欢机器人,也不是机器人究竟有没有资格跳舞。
机器人进入舞蹈已经发生,而且大概只会越来越频繁。
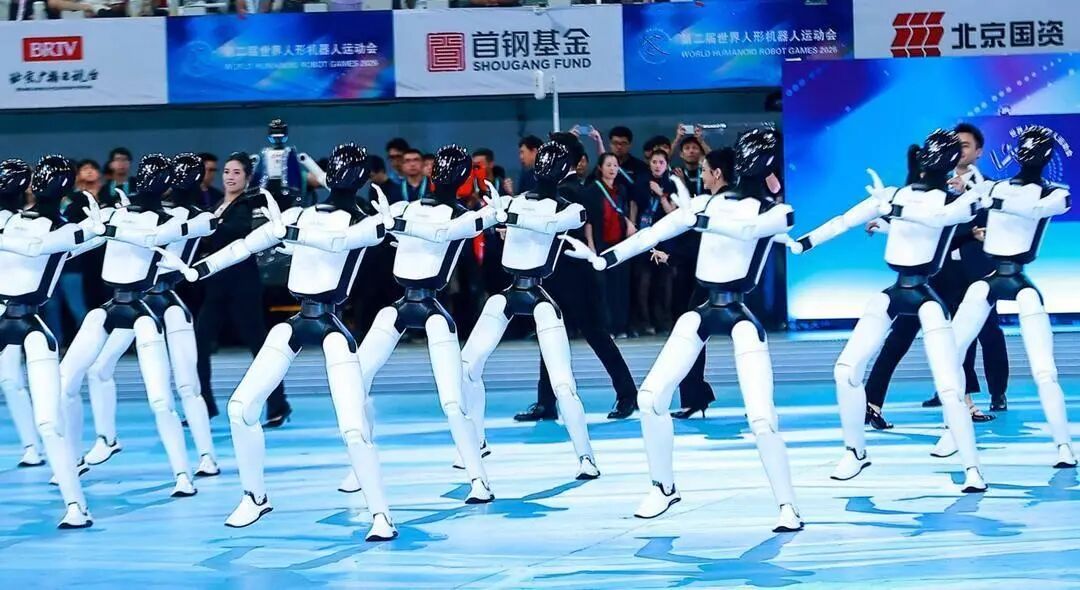
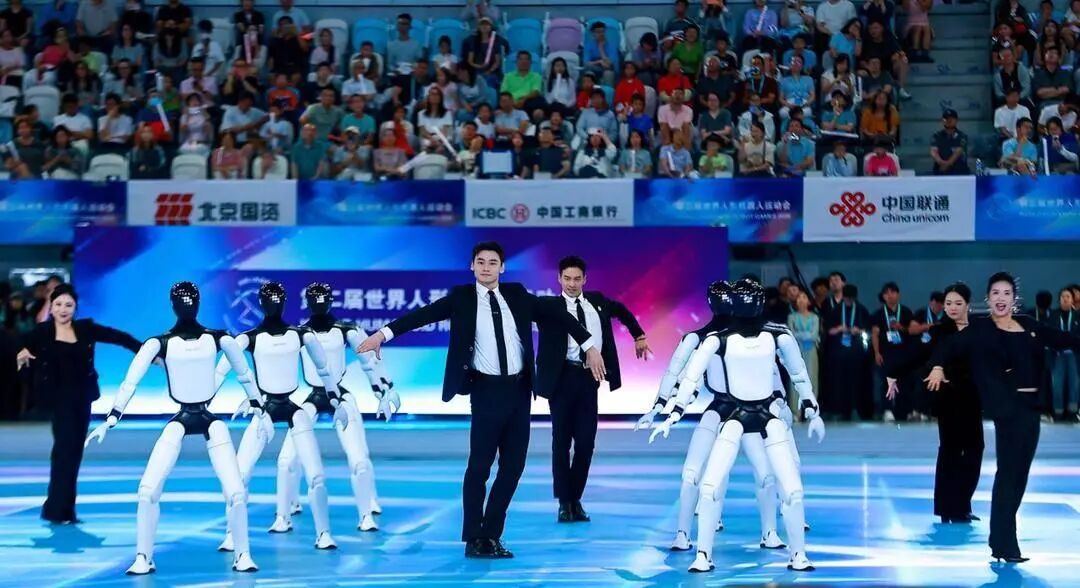
▲2026世界人形机器人运动会开幕式上,24台“远征A3”与20名专业舞蹈人士激情共舞。图片来源:扬子晚报
真正需要警惕的,是把“技术出现”本身直接当成艺术创新的证明。
我并不排斥机器人,也不排斥所谓的“舞蹈+科技”。
我只是越来越觉得,比起机器人终于能够把中国舞、芭蕾或者现代舞跳得越来越像人,更值得期待的是另一种可能:机器不再努力证明自己有多像人;舞蹈也不再为了拥抱技术,而给自己贴上一层科技的外壳。
人和机器真正从彼此不同的身体出发,在动作、空间、节奏和感知中重新建立关系。
直到有一天,我们看到一种运动时会突然意识到:这种舞蹈,在只有人类身体存在的时候,根本不可能被想象。
到了那个时候,也许我们才真正有资格说:科技不是出现在了舞蹈里。而是舞蹈,因为科技的到来,发生了改变。
注释与资料来源
[1] 文化和旅游部科技教育司:《第十四届“桃李杯”全国青少年舞蹈教育教学成果展示活动特别邀请单元“舞蹈影像与科技创新展示”方案》,2026年5月。
[2] Omar Khan, “El ‘Robot!’ de Blanca Li deslumbra en el festival de Montpellier,” El País, 2013年7月5日。
[3] Huang Yi Studio+:《黄翊与库卡 / HUANG YI & KUKA》作品资料。
[4] Kate Maguire-Rosier, Naoko Abe & Fiona Andreallo, “What Other Movement Is There? Rethinking Human-Robot Interaction through the Lens of Dance Performance,” TDR: The Drama Review, Vol.68, No.1, 2024, pp.87–103.
[5] 李平:《人机共舞〈秦俑魂〉首秀世界人形机器人运动会》,《海淀报》,2025年8月18日。
[6] Guido Orgs & Emily S. Cross, “Dancing Robots: Social Interactions Are Performed, Not Depicted,” Behavioral and Brain Sciences, Vol.46, 2023, e40.
[7] Catie Cuan, “Dances with Robots: Choreographing, Correcting, and Performing with Moving Machines,” TDR: The Drama Review, Vol.65, No.1, 2021, pp.124–143.
图片来源:网络
转载来源:蓝房子舞蹈考研学社
